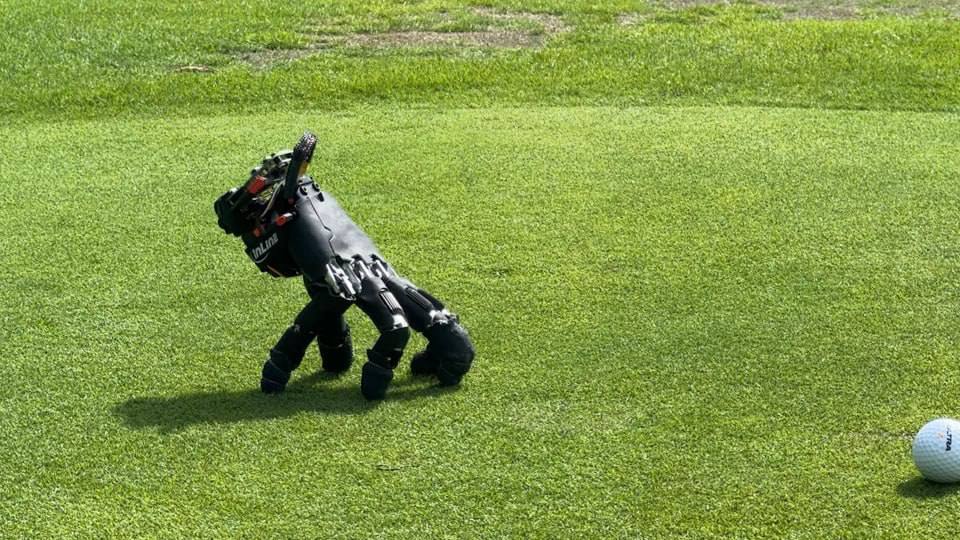
У Швейцарії показали незвичну роботизовану «руку-дворецького», яка може самостійно пересуватися без коліс і окремих ніг, використовуючи власні пальці як опори. Розробку представила команда Soft Robotics Lab при ETH Zurich. Роборука не лише повзає різними поверхнями, а й може відновлюватися після падіння, натискати клавіші на клавіатурі та пересувати предмети.
- У Швейцарії створили мобільну роборуку на базі комерційної WUJI Hand.
- Розробку представила лабораторія Soft Robotics Lab при ETH Zurich.
- Пристрій пересувається, спираючись на власні пальці, без коліс чи окремих ніг.
- Роборука пройшла демонстрації на 14 типах поверхонь у приміщенні та надворі.
- Також вона може натискати клавіші на клавіатурі та штовхати предмети до цілі.
У Швейцарії створили роборуку, яка ходить на власних пальцях
Команда дослідників із Soft Robotics Lab ETH Zurich представила незвичну роботизовану руку, яка використовує свої ж пальці як «ноги». Проєкт має назву Fingers as Legs, а його автори — Амірхоссейн Каземіпур, Хехуї Чжен і Роберт Кацшманн.
Йдеться не просто про маніпулятор, закріплений на корпусі, а про самодостатню мобільну систему. Роботизована кисть отримала вбудовані живлення, сенсори та обчислювальний модуль, завдяки чому може пересуватися автономно. Загальна вага конструкції становить 818 грамів, вона має 20 активних суглобів і здатна виконувати як рух, так і взаємодію з об’єктами.
Як працює ця роборука
Головна особливість системи в тому, що під час руху та виконання завдань одні пальці можуть слугувати опорою, а інші — взаємодіяти з навколишнім середовищем. Це дає змогу роборуці не просто «повзати», а й виконувати прикладні дії.
За даними проєктної сторінки ETH Zurich, пристрій уже продемонстрували на 14 типах поверхонь — як у приміщенні, так і на вулиці.
також показала здатність відновлюватися після падіння. У випробуваннях вона успішно поверталася у робоче положення у 21 із 25 випадків, що відповідає 84% успішності.
Може натискати клавіші і фактично керувати грою
Окремий інтерес викликала демонстрація взаємодії з клавіатурою. Під час тестів робот натискав послідовні клавіші без візуального контролю, виконуючи команди оператора. На сторінці проєкту зазначено, що таким чином рука виконувала ходи для гри Sokoban.
У випробуваннях система правильно виконала 29 із 32 команд, а медіанна затримка правильного натискання становила 0,25 секунди. Тобто твердження про те, що вона може «друкувати на комп’ютері» або навіть «грати у відеоігри», має під собою цілком реальну демонстраційну основу.
Крім того, за допомогою верхнього візуального контролю роботизована рука могла підштовхувати куб до заданої точки. Середня похибка після серії таких спроб становила лише 17 мм.
Навіщо потрібна така технологія
Дослідники пояснюють, що мобільна роботизована рука може бути корисною там, де звичайним роботам важко працювати: у вузьких просторах, на складних поверхнях або в середовищах, де потрібна одночасно і мобільність, і точна взаємодія з об’єктами.
У самій роботі автори зазначають, що в майбутньому подібні системи можуть працювати в обмежених зонах, куди більший робот або людина дістатися не можуть. Фактично це концепція компактного «робота-дворецького», який здатен сам переміститися до потрібної точки, натиснути кнопку, подати команду чи посунути предмет.
Чому це важливо
Проєкт ETH Zurich показує новий підхід до мобільної робототехніки: коли одна й та сама система поєднує локомоцію та маніпуляцію. Замість того щоб додавати окремі колеса, ноги чи платформу, інженери навчили роборуку використовувати вже наявні пальці для руху й роботи.
Це не масовий побутовий пристрій уже сьогодні, але важливий крок до створення компактних роботів, які в майбутньому зможуть виконувати завдання людини у складному середовищі — від лабораторій і промисловості до сервісних сценаріїв.